Formation
Polytechnique Montréal
2025 – 2029Baccalauréat en génie logiciel
Collège de Maisonneuve
2023 – 2025DEC en Sciences, informatique et mathématiques
École Internationale de Montréal
2018 – 2023Baccalauréat International (IB)
Ouvert aux stages en génie logiciel et en IA
Étudiant en génie logiciel à Polytechnique Montréal. Je développe des applications web et des outils d'apprentissage automatique.
Études, distinctions, leadership et les outils que j'utilise.
Formation
Baccalauréat en génie logiciel
DEC en Sciences, informatique et mathématiques
Baccalauréat International (IB)
Distinctions
Polytechnique Montréal
Pour mon stage de recherche à NeuroPoly.
Prix au hackathon BagelHacks
Leadership
Fondateur et directeur général
J'ai fondé le club pour créer des logiciels pour des organismes à but non lucratif. Je coordonne une équipe de 18 développeurs, designers et gestionnaires de produit.
Compétences
Trois stages en 2026, d'un hôpital à l'hôtel de ville jusqu'à un laboratoire de recherche.
oct. 2026 – aujourd'hui
Boursier de recherche UPIR, je contribue au développement de logiciels libres pour l'imagerie médicale et l'IA.
juin – août 2026
Développement de logiciels pour les élus et la direction des arrondissements, afin d'améliorer la communication et l'engagement entre les élus et les citoyens.
Next.js, TypeScript, Supabase
janv. 2026 – aujourd'hui
Développement de logiciels de santé pour les unités de gériatrie et de chirurgie digestive, en soutien au suivi des patients, aux soins cliniques et à la recherche médicale.
JavaScript, Développement full-stack
Ce que j'ai réalisé.
Contributeur
Organisme environnemental, Laval
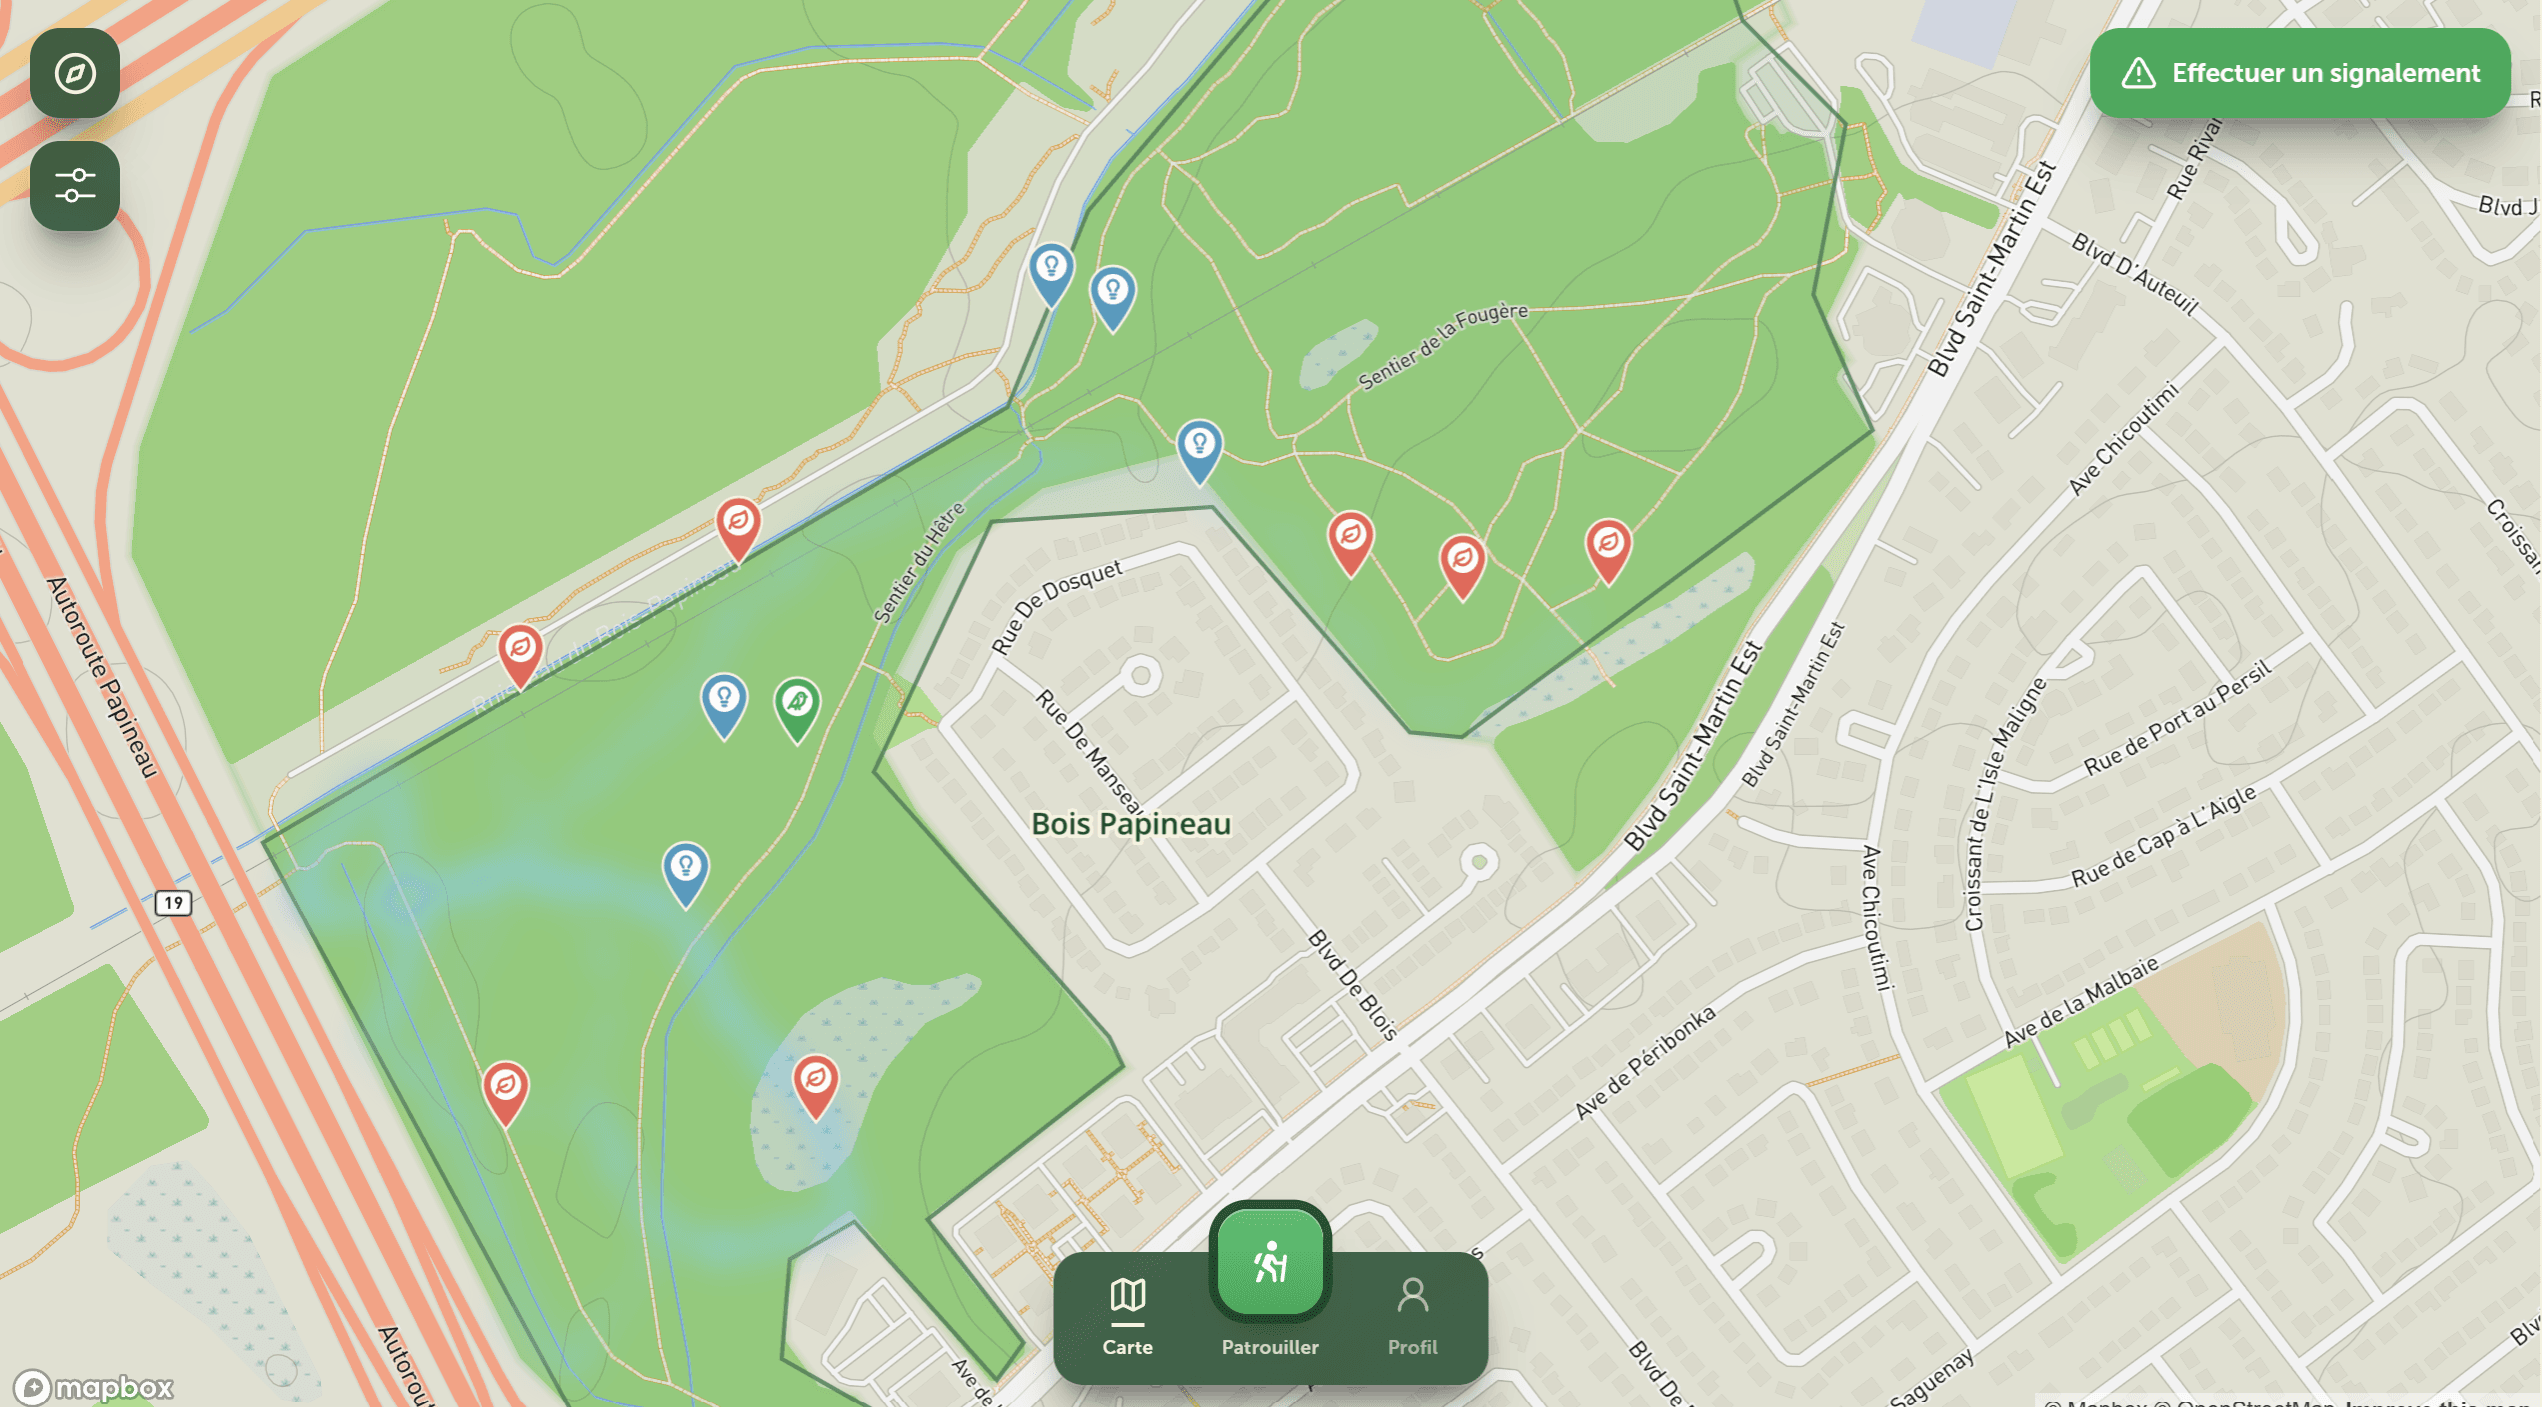
Suivi des patrouilles et signalement de la faune pour les bénévoles sur le terrain, même sans connexion. Les administrateurs révisent les signalements et les exportent en CSV.
Une application Next.js déployée sur iOS et Android avec Capacitor, avec du Swift et du Java natifs pour le GPS en arrière-plan. Chaque table utilise la sécurité au niveau des lignes, avec des tests qui échouent si l'une d'elles reste ouverte.
Next.js, Capacitor, Swift, Java, SQL
Contributeur
NeuroPoly, 2026
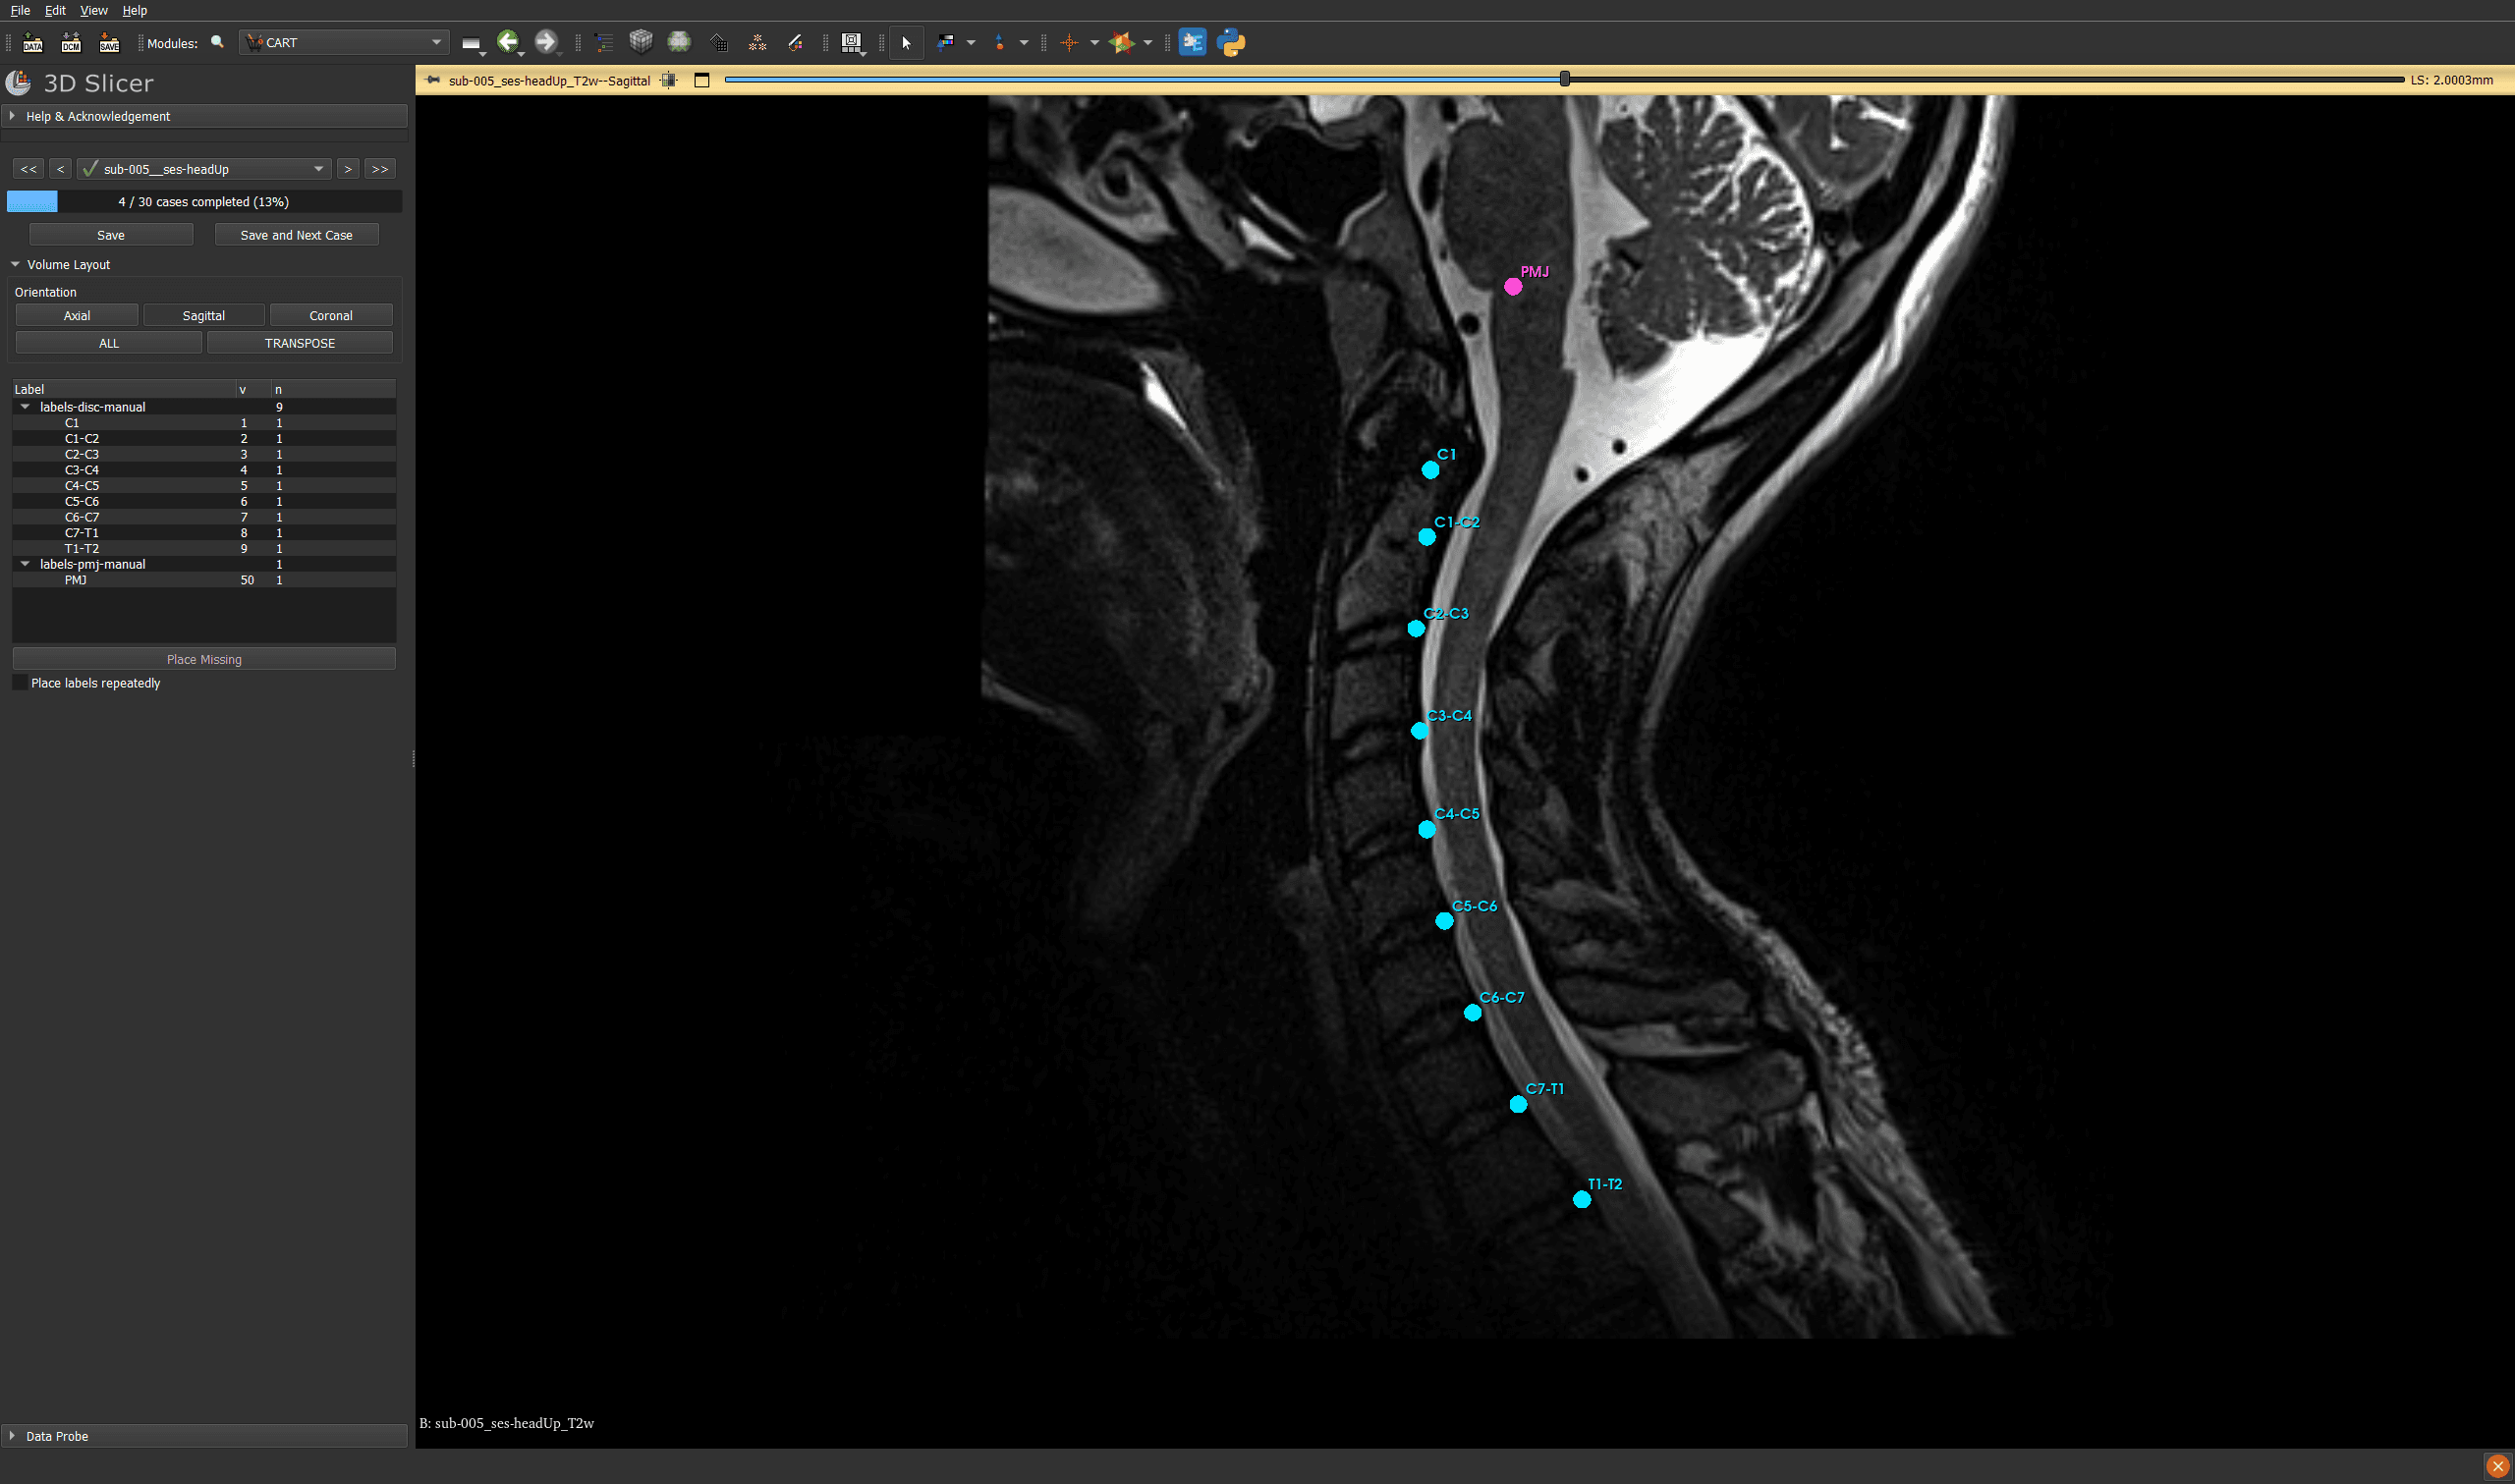
Un outil pour organiser, segmenter et annoter des données d'imagerie médicale.
Je contribue à son développement et à sa validation comme stagiaire de recherche, sous la supervision de Julien Cohen-Adad.
Imagerie médicale, Segmentation, Recherche
Hackathon
JACHacks, 2025
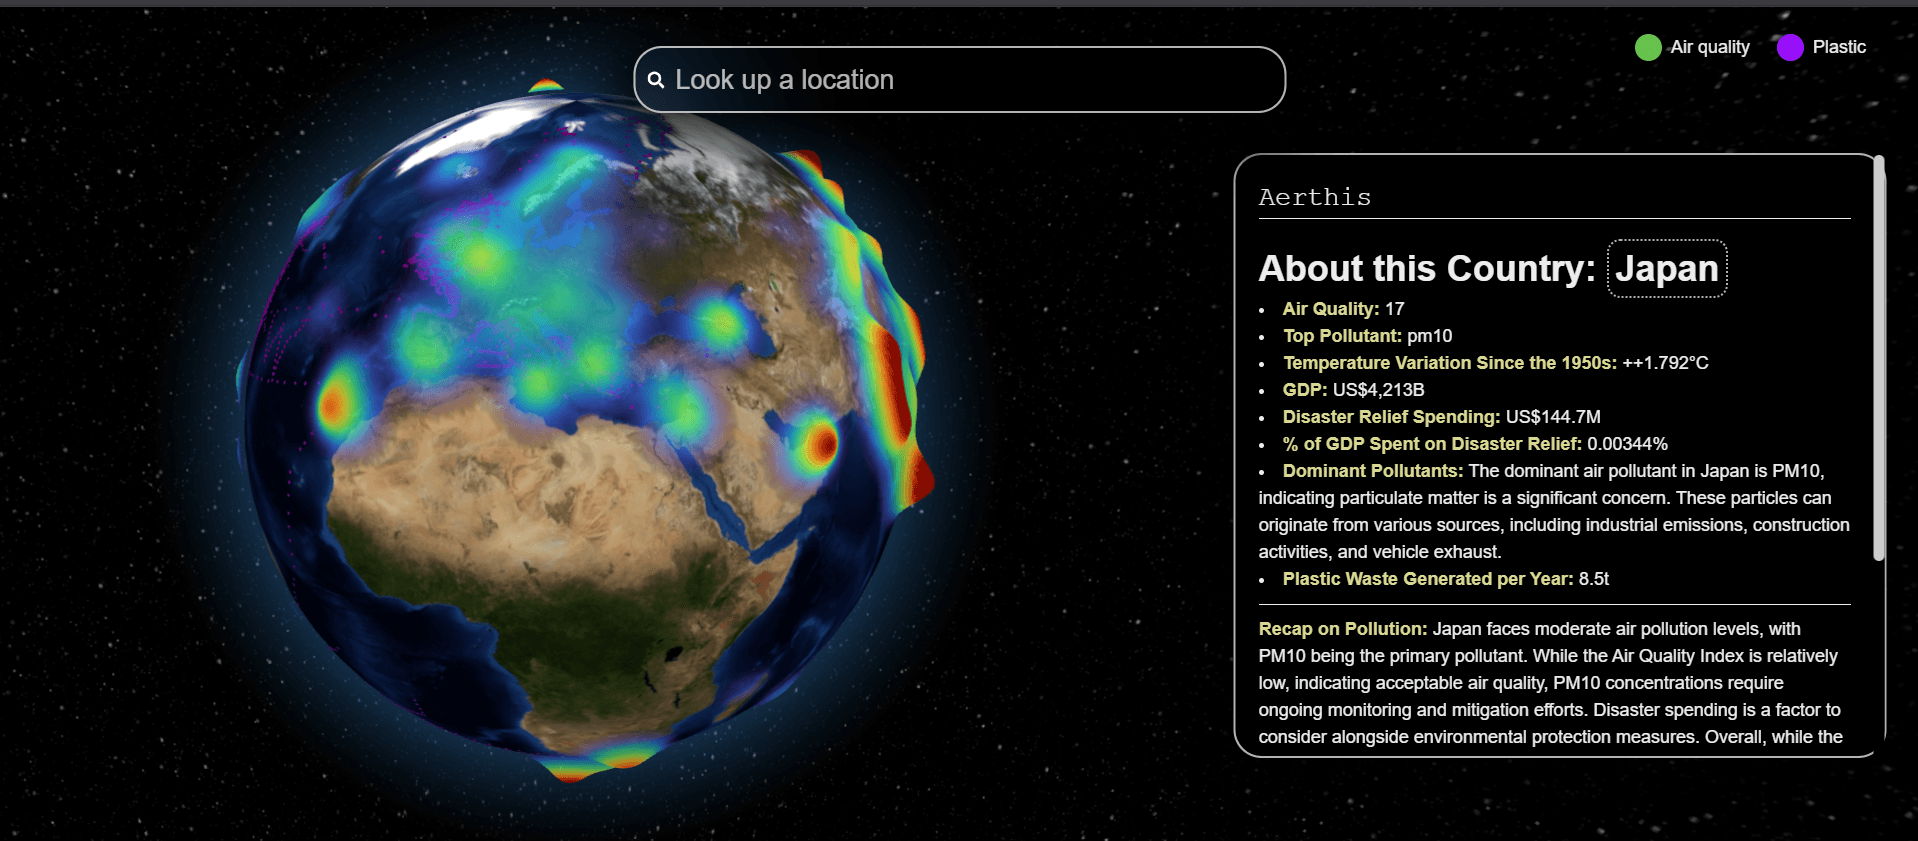
Un globe 3D couvert de cartes de chaleur climatiques, comme la hausse des températures depuis les années 1950 et le plastique dans les océans. Touchez une région pour voir ses données économiques et environnementales, et un résumé des actions climatiques recommandées.
Réalisé en équipe de quatre. Des scripts Python récupèrent et regroupent les données derrière un backend Flask; le frontend React affiche le globe avec react-globe.gl et utilise Gemini pour la recherche et les résumés.
React, Next.js, Flask, Python, Gemini
INF1900 (Projet de cours)
Projet d'intégration en systèmes embarqués, Polytechnique Montréal
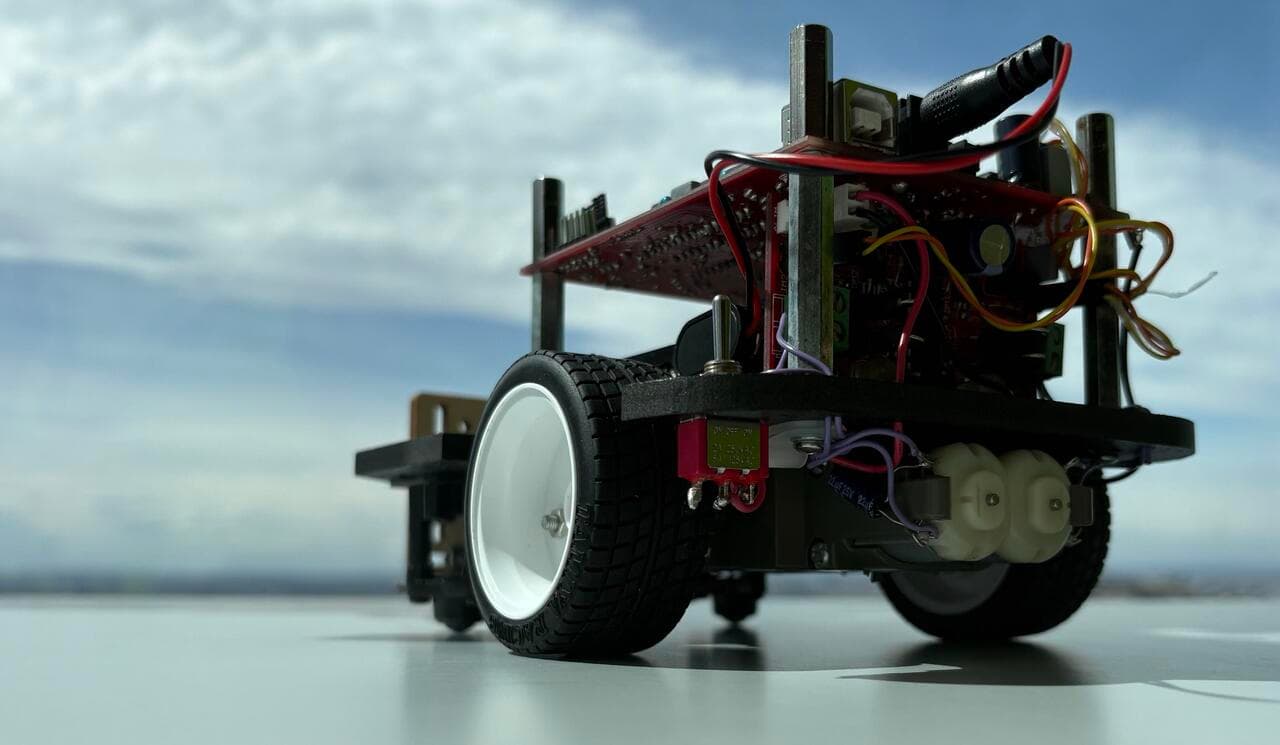
Un robot sur ATmega324PA qui parcourt plusieurs salles, inspecte des zones cibles et se stationne seul, sans intervention humaine après le lancement. Évalué à 98 % lors de la démonstration finale.
Repose sur une bibliothèque C++ maison pour les moteurs, les capteurs IR, l'EEPROM et l'UART, avec une machine à 14 états pour la mission.
C++, ATmega324PA, PWM, I²C, UART